MOVIN TRACIN · MOVIN Studio Usage Guide
Streaming Mocap Data into ROS by OSC
ROS는 로봇 애플리케이션 개발을 위한 오픈소스 프레임워크로, 센서, 제어, 시각화 등을 하나의 구조에서 연결할 수 있습니다.
MOVIN TRACIN과 MOVIN Studio로 캡처한 모션 데이터는 ROS 2 환경에서 실시간 (또는 파일 기반) 으로 재생, 리타게팅되어, RViz2에서 로봇 모델 움직임을 확인하거나 로봇 제어 파이프라인에 연동해 활용할 수 있습니다.
사전 준비사항
ROS 연동을 위해서는 아래 환경이 필요합니다. 하단의 패키지들이 모두 설치되어 있는지 먼저 확인해주세요.
- ROS 2:
- Humble (tested)
- 필수 ROS 2 패키지:
robot_state_publisherrviz2xacrotf2_ros
- 필수 pip 패키지:
numpyscipymovin-sdk-python(BVH 파일 로딩 및 실시간 모드에 필요)
-
Motion-Player-ROS를 다운로드해주세요.
cd ~/ros2_ws/src git clone https://github.com/MOVIN3D/Motion-Player-ROS- ROS 2 워크스페이스의
src폴더로 이동한 뒤, Motion-Player-ROS 레포지토리를 클론해주세요.
- ROS 2 워크스페이스의
-
MOVIN SDK Python을 설치해주세요.
pip install git+https://github.com/MOVIN3D/MOVIN-SDK-Python.git -
패키지를 빌드해주세요.
cd ~/ros2_ws colcon build --packages-select motion_player- 워크스페이스 루트로 이동한 뒤
motion_player패키지를 빌드해주세요.
- 워크스페이스 루트로 이동한 뒤
-
빌드한 ROS 패키지를 터미널 세션에 등록해주세요.
source ~/ros2_ws/install/setup.bash- 패키지를 빌드한 후,
install/setup.bash파일을 터미널 세션에 등록해주세요.- 해당 과정을 거쳐야 ROS에서
motion_player패키지를 인식할 수 있습니다.
- 해당 과정을 거쳐야 ROS에서
- 패키지를 빌드한 후,
-
실시간 모드를 실행해주세요.
ros2 launch motion_player realtime.launch.py- MOVIN Studio에서 모션 데이터를 받기 위해 실시간 모드를 실행해주세요.
- 실시간 모드에서는 다음 기능을 사용할 수 있습니다
- 실시간 리타게팅: MOVIN의 모션 데이터를 로봇 모델에 즉시 적용합니다.
- 실시간 시각화: RViz2에서 MOVIN의 모션 캡처 스켈레톤과 리타게팅된 로봇 모션을 동시에 확인할 수 있습니다.
ros2 launch motion_player realtime.launch.py port:=11235 human_height:=1.80 skeleton_offset_x:=1.5- 필요에 따라 아래와 같이 커스텀 파라미터를 지정할 수 있습니다.
인수 (Argument) 기본값 (Default) 설명 (Description) port11235UDP port to listen for OSC mocap data robot_typeunitree_g1Target robot type ( unitree_g1orunitree_g1_with_hands)human_height1.75Human height in meters for scaling skeleton_offset_x1.0X offset to place skeleton beside robot urdf_file(package default) Path to custom URDF file rviz_config(package default) Path to custom RViz config file 또한 --realtime 플래그를 사용해 직접 노드를 실행할 수도 있습니다.
ros2 run motion_player motion_player --realtime --ros-args -p port:=11235 -p human_height:=1.8 -
MOVIN Studio에서 OSC 프로토콜 스트리밍을 시작해주세요.
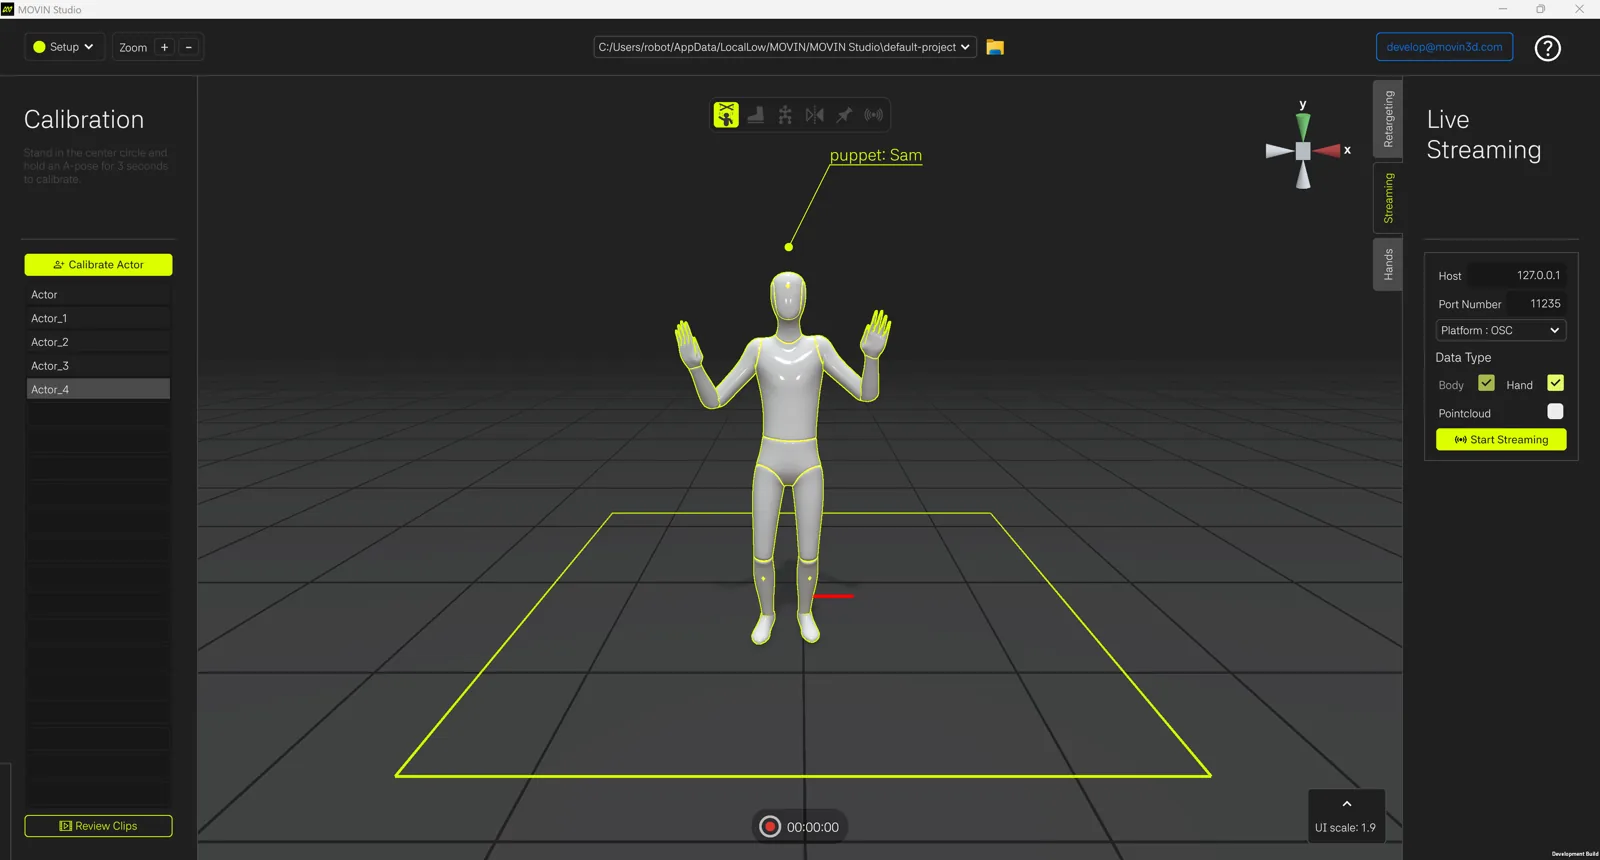
- ROS에서 설정한 포트 번호가 MOVIN Studio에 동일하게 작성되어 있는지 확인해주세요.
- MOVIN Studio에서 OSC 프로토콜 스트리밍을 시작해주세요.